
Минипулятор
Открытый шестиосевой манипулятор для разработки и лёгких прикладных задач
Манипулятор для разработчиков, учебных лабораторий и компактных роботизированных ячеек. Конструкция и софт открыты: манипулятор можно изготовить самостоятельно, встроить в свою систему или доработать под задачу.
- Число осей
- 6
- Радиус рабочей зоны
- 706мм
- Грузоподъёмность
- 0,5кг
- Масса
- 7,1кг
- Скорость осей
- 2рад/с
- Шина/протокол
- CAN FD/Cyphal
Что внутри
Устройство
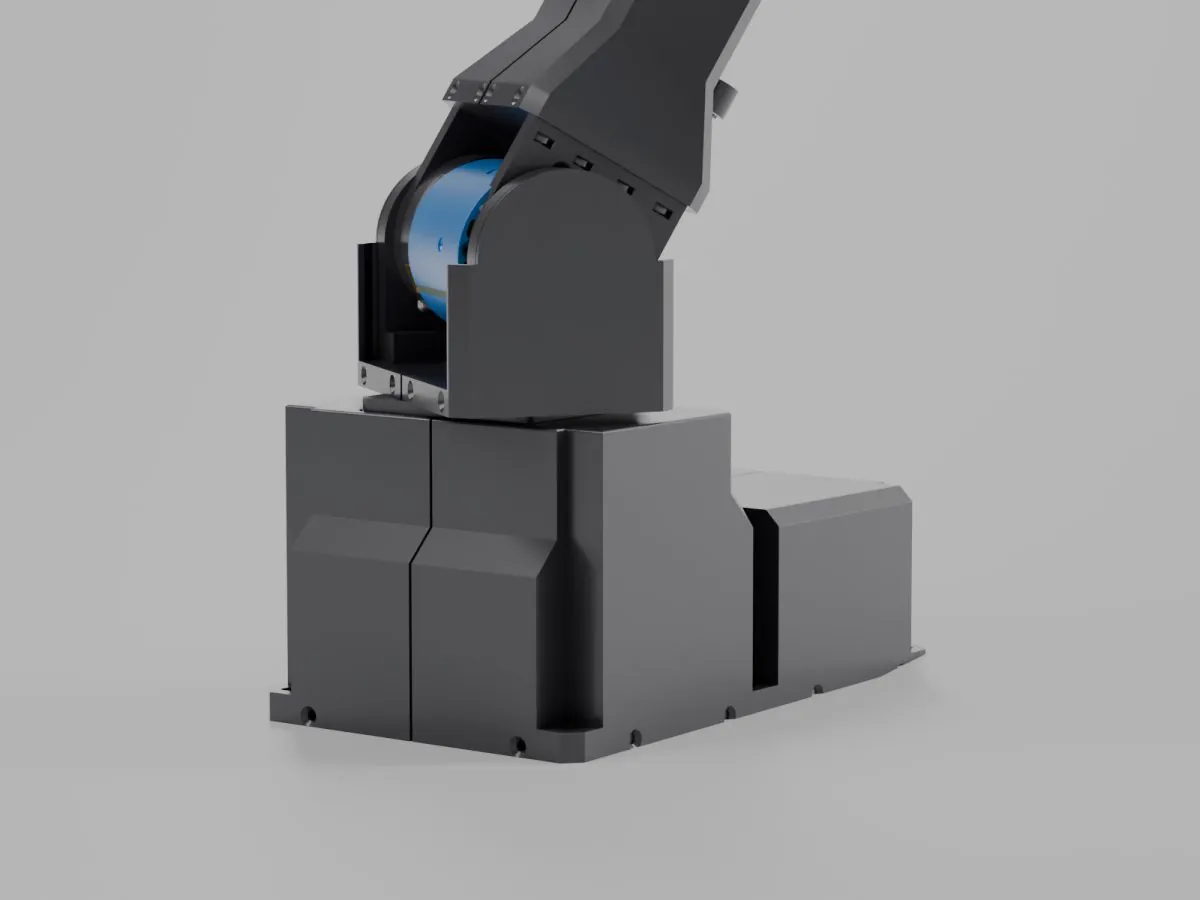
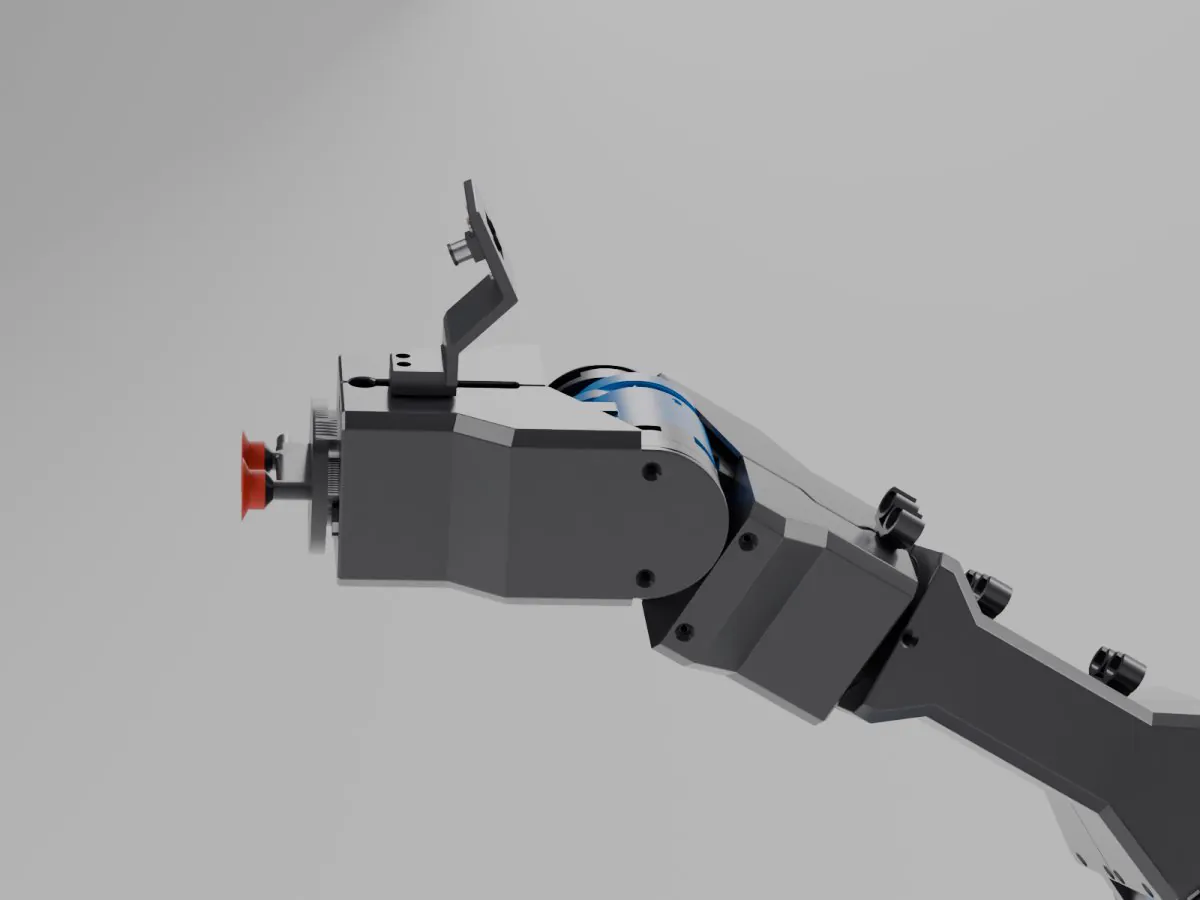
Привод, шина и описание модели у Минипулятора открыты, вплоть до прошивки сервопривода.
Приводы VBDrive
Российские бесколлекторные сервоприводы «Братьев Вольт», в разработке которых принимала участие наша команда. Прошивка привода опубликована в открытом репозитории, её можно изучать, изменять и пересобирать.
forge/VBDrive →Шина CAN FD и протокол Cyphal
Приводы и вычислитель в основании связаны шиной CAN FD с открытым протоколом реального времени Cyphal, поэтому свой узел подключается к шине по опубликованной спецификации протокола.
Автокалибровка
В программном обеспечении робота реализована автоматическая калибровка по Aruco-маркерам. Положение осей корректируется во время работы. Ошибка не накапливается, несмотря на наличие печатных деталей.
Характеристики
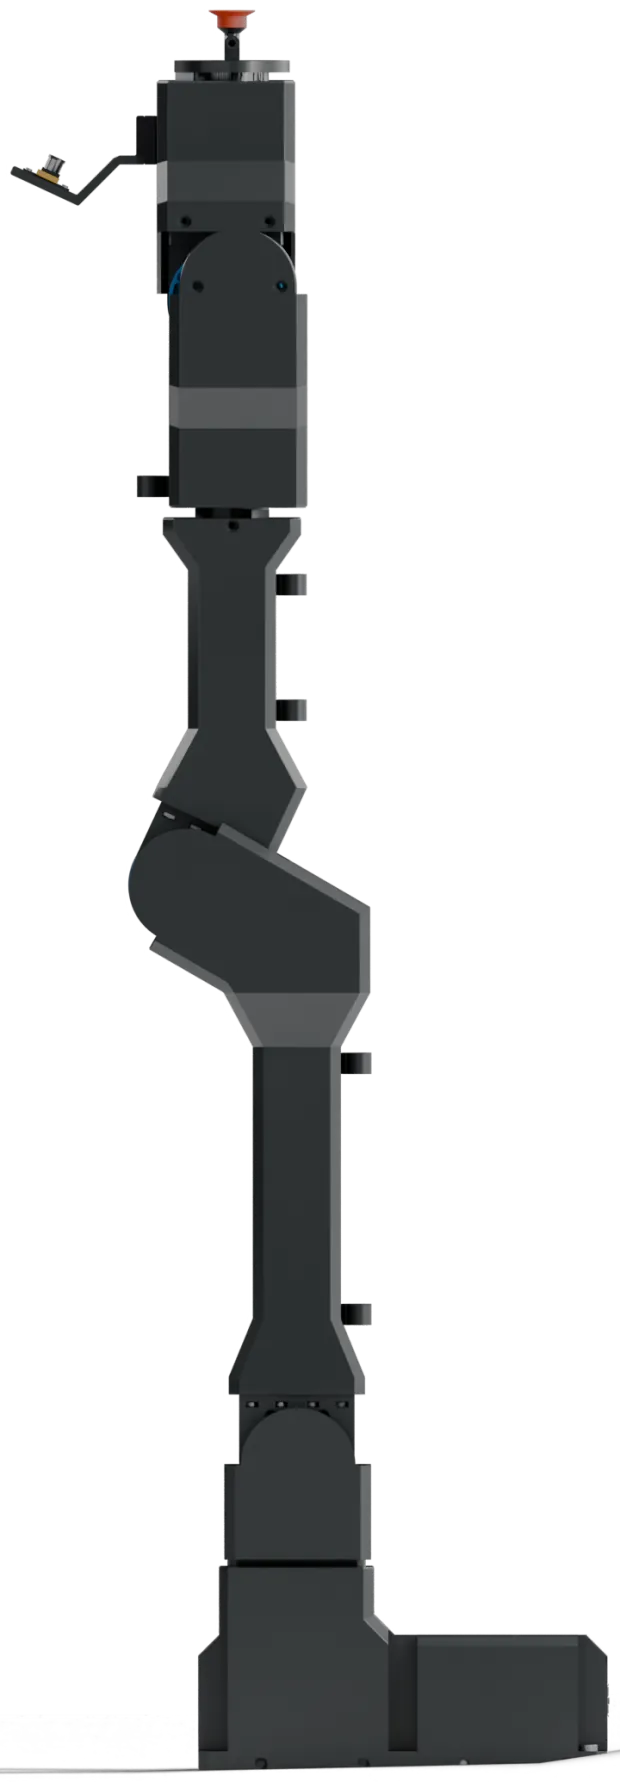 842 мм
Из чего собран
Состав манипулятора
Предыдущее поколение
Robossembler Arm
Robossembler Arm — манипулятор с собственными звеньями, приводами, редукторами и платами. Исходные требования к нему были предельными: 3D-печать везде, где это возможно, и отсутствие металлического крепежа. Выполнить их целиком не удалось, и в нагруженные узлы вернулись металлические редукторы и крепёж. Рука собирается и разбирается примерно за десять минут, любой узел снимается без разборки остальных, а питание на второй оси подаётся через скользящий контакт, рассчитанный на вращение без ограничения по обороту.
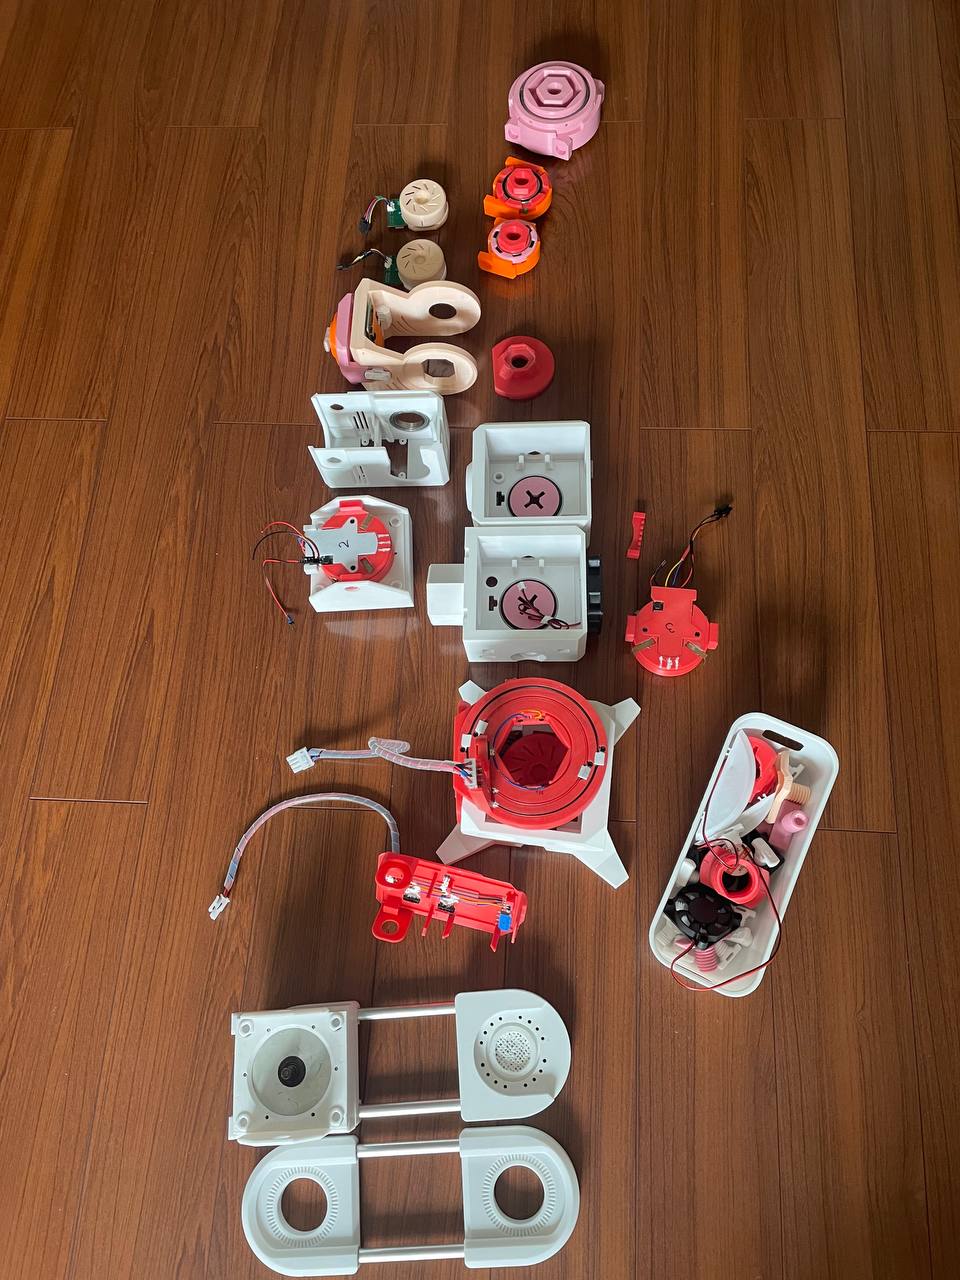
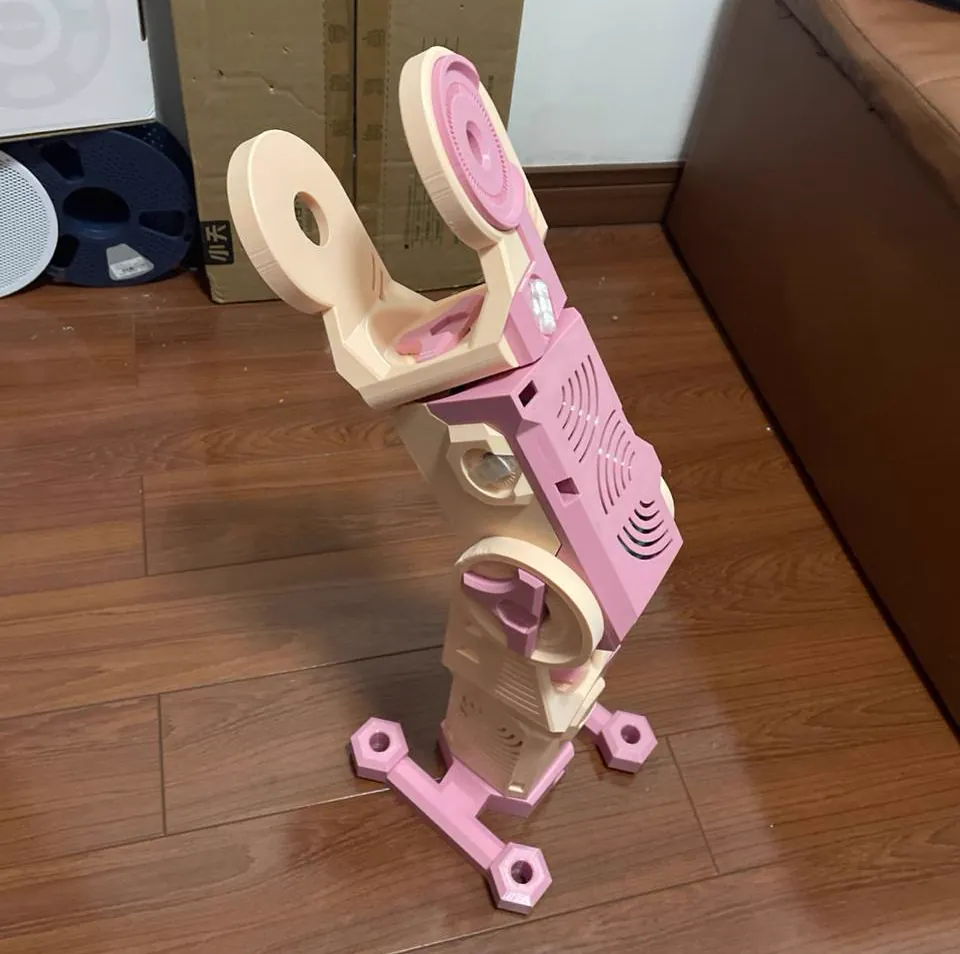
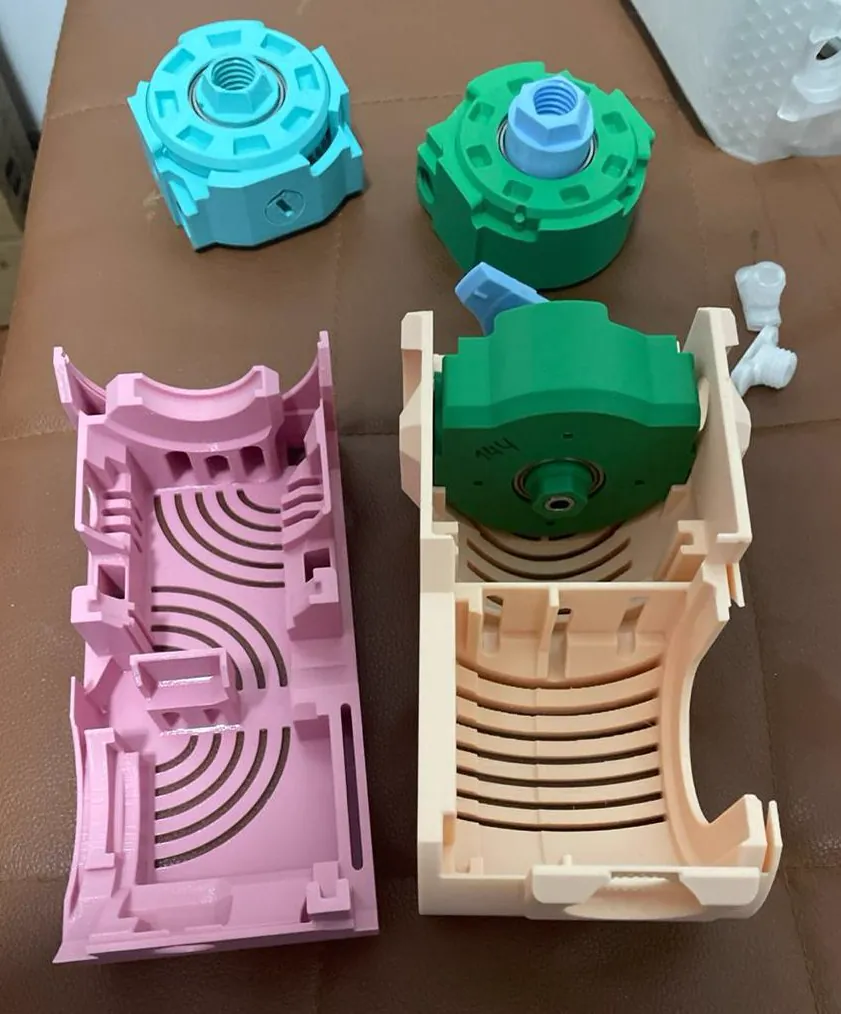
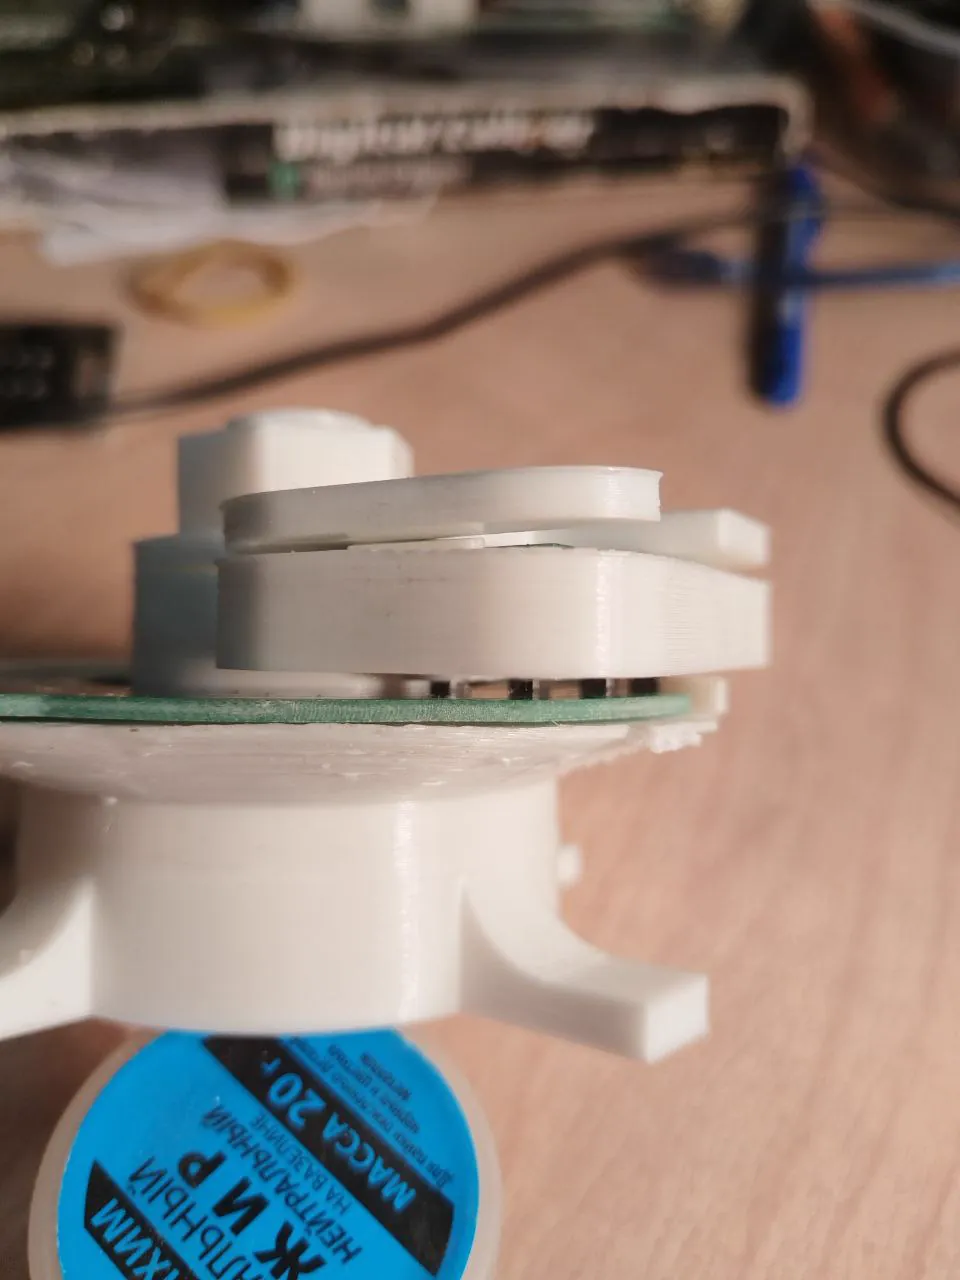
Robossembler Arm — предыдущее поколение. Минипулятор — отдельная конструкция на приводах «Братьев Вольт».
Расчёт под вашу задачу
Рассажите о своей задаче - возможно, Минипулятор - это то, что надо.