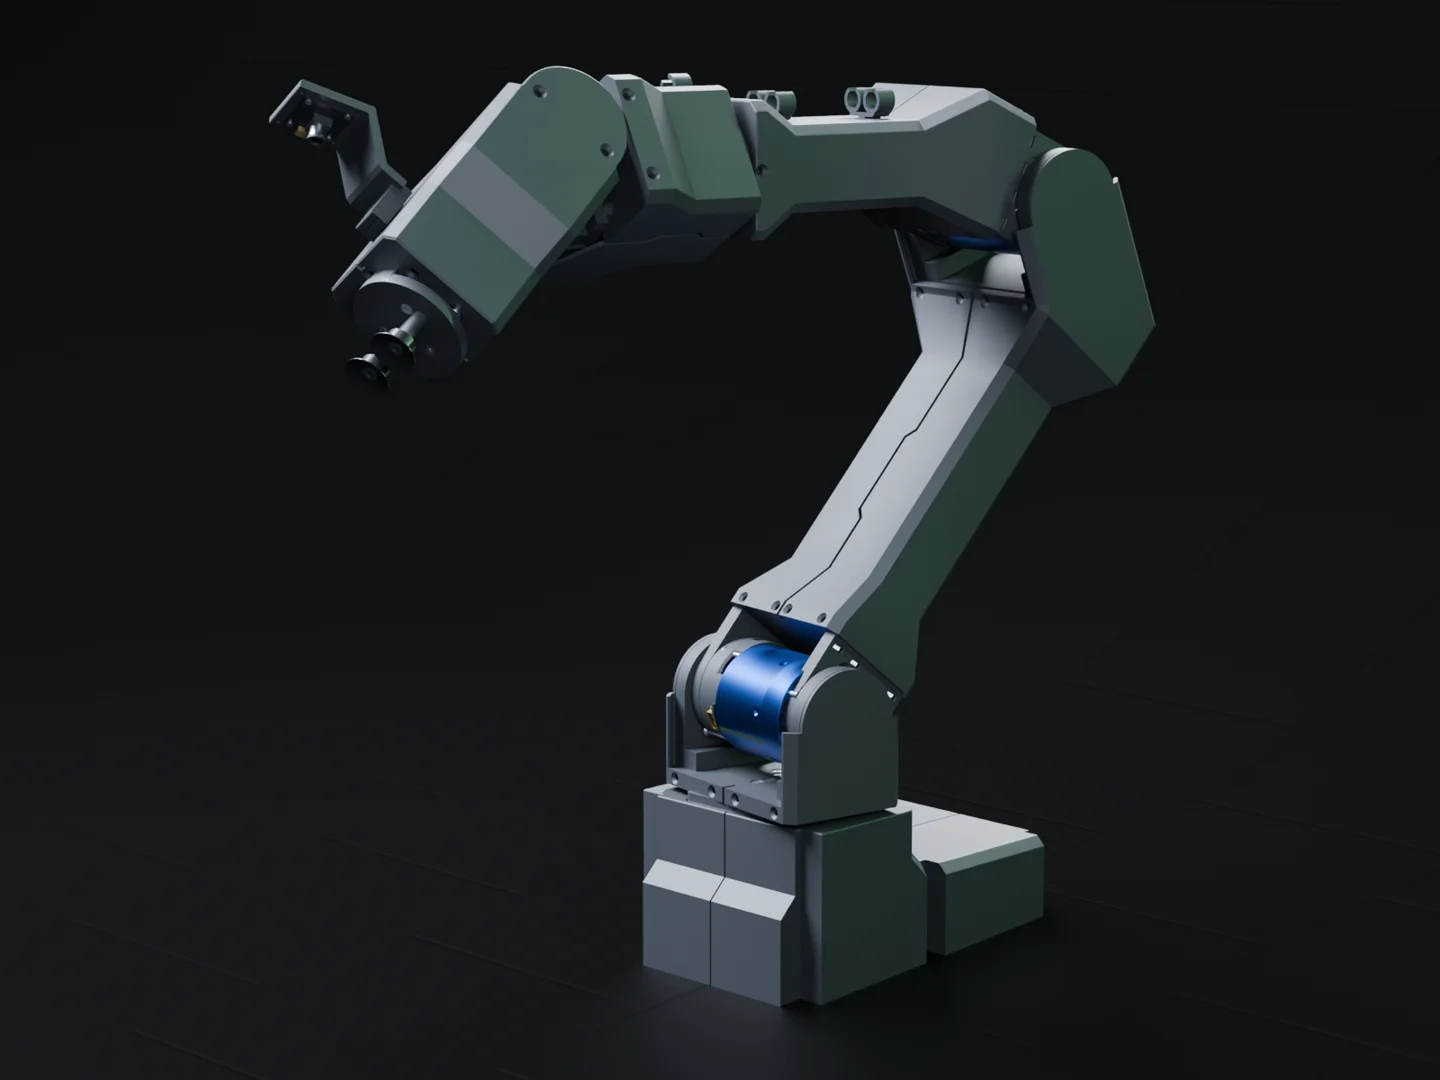
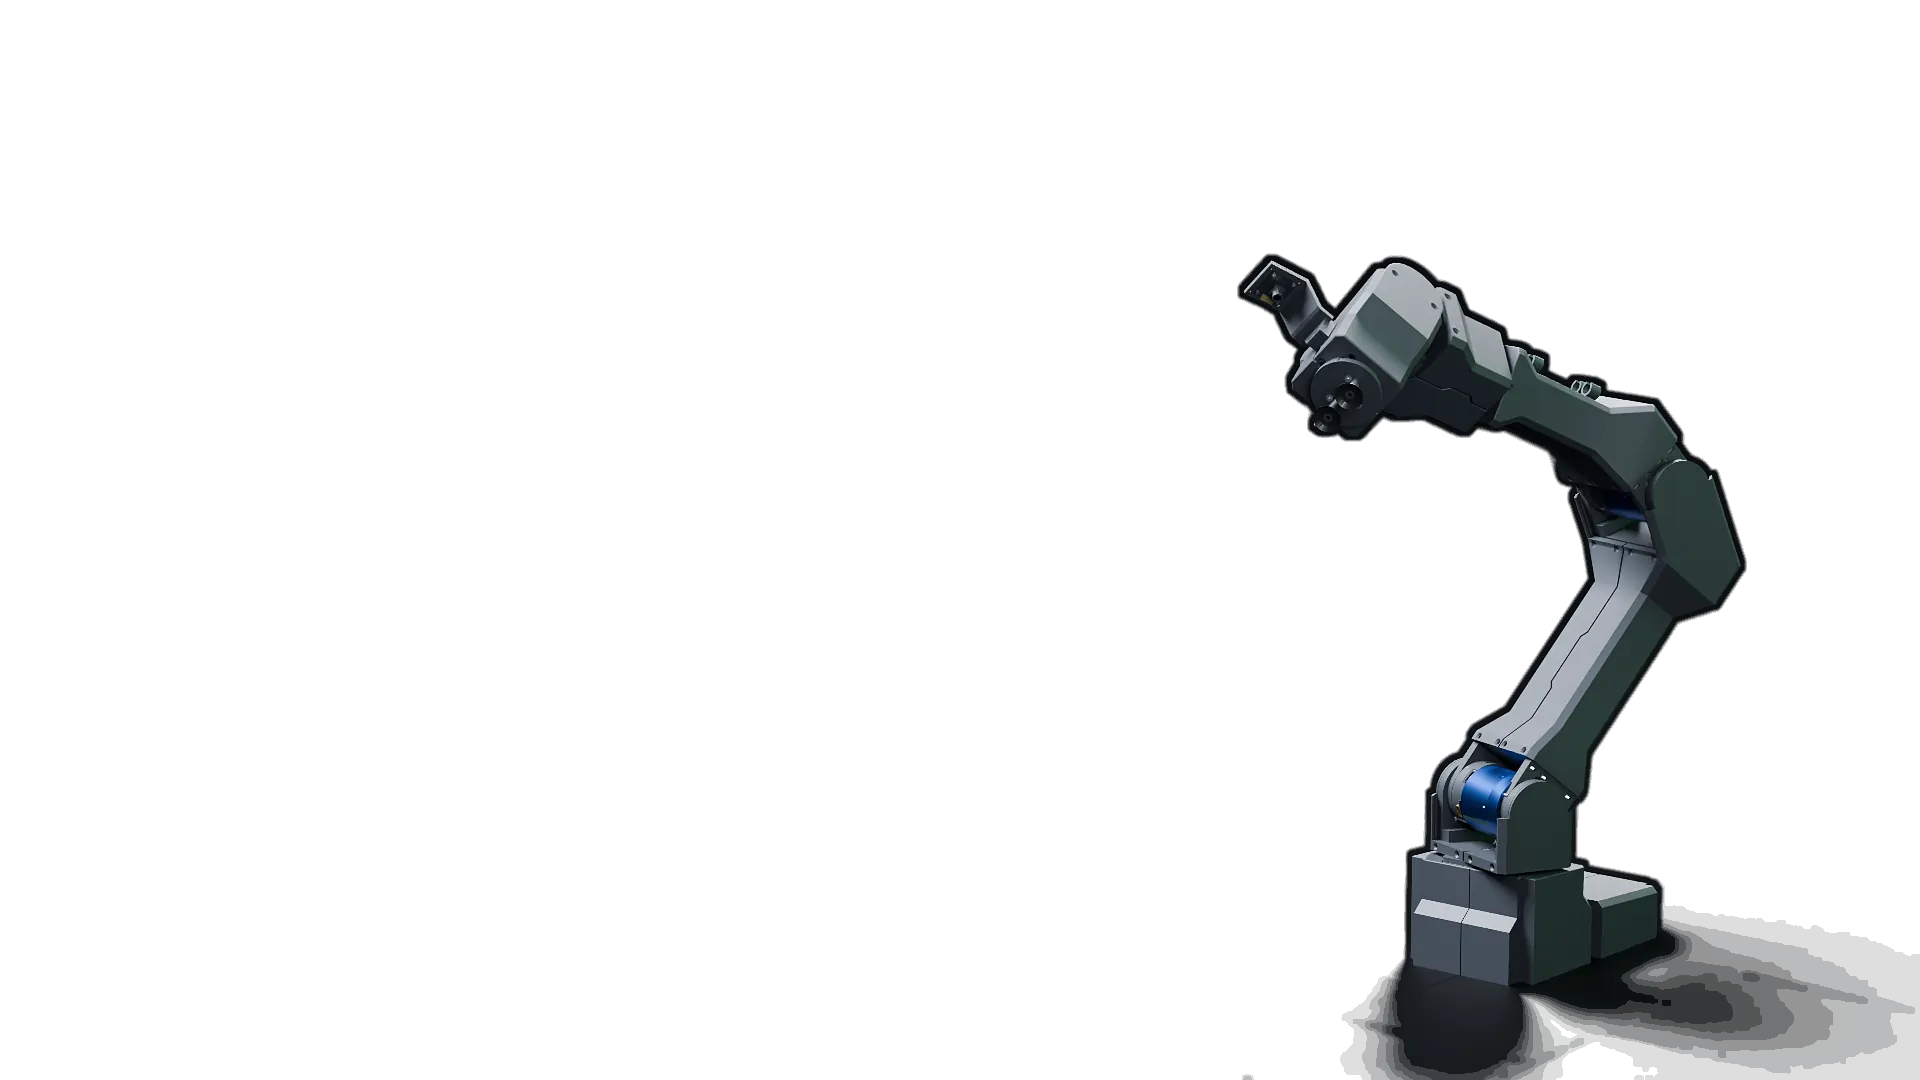
Минипулятор — шестиосевой манипулятор с приводами VBDrive

Отворённая робототехника

Роботизированные комплексы, роботы, компоненты и программное обеспечение с открытыми исходным кодом. Автоматизированное будущее доступное для всех.

Разработки

Open Source Robotics

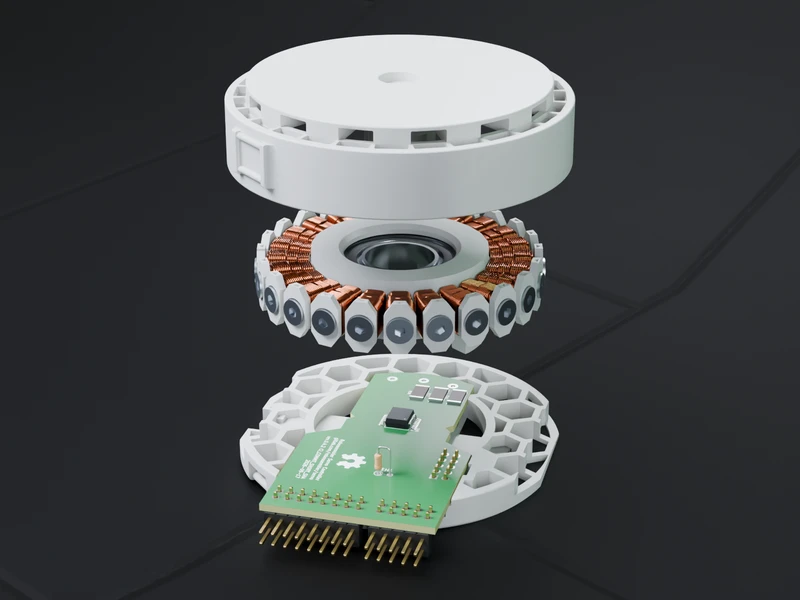
Бесщёточный сервопривод, рассчитанный на изготовление 3D-печатью: мотор и плата управления на STM32 в общем корпусе. Статор двух исполнений: печатный или набранный из электротехнической стали, вырезанной лазером. Контроллер общий для моторов 53 и 72 мм. Корпус дорабатывается под нагрев.

типоразмер53 и 72 ммшинаCAN
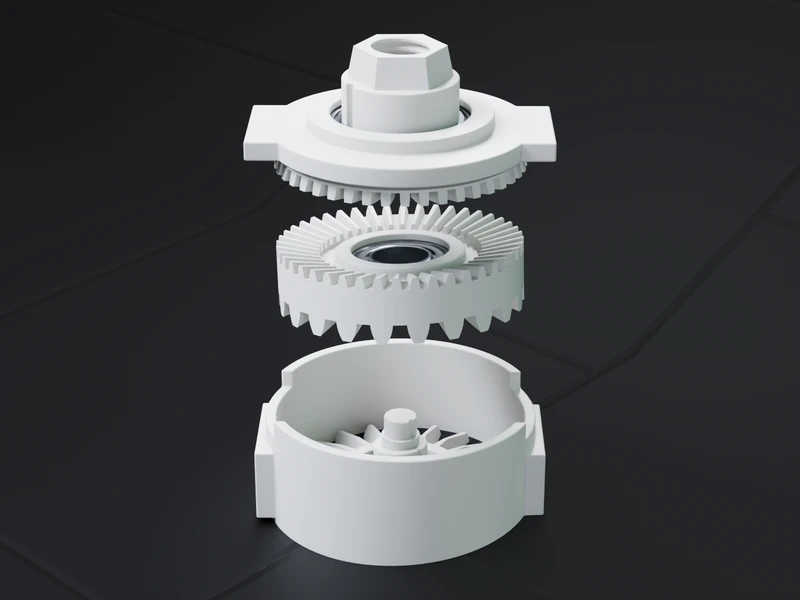
Печатный прецессирующий редуктор с передаточным числом 1:43, почти без люфта. Сложная геометрия зубьев даёт большое число одновременных контактов. Конструкция рассчитана на литьё пластика под давлением и быструю сборку, что должно снизить себестоимость.

передаточное1:43КПДоколо 90 % по расчёту

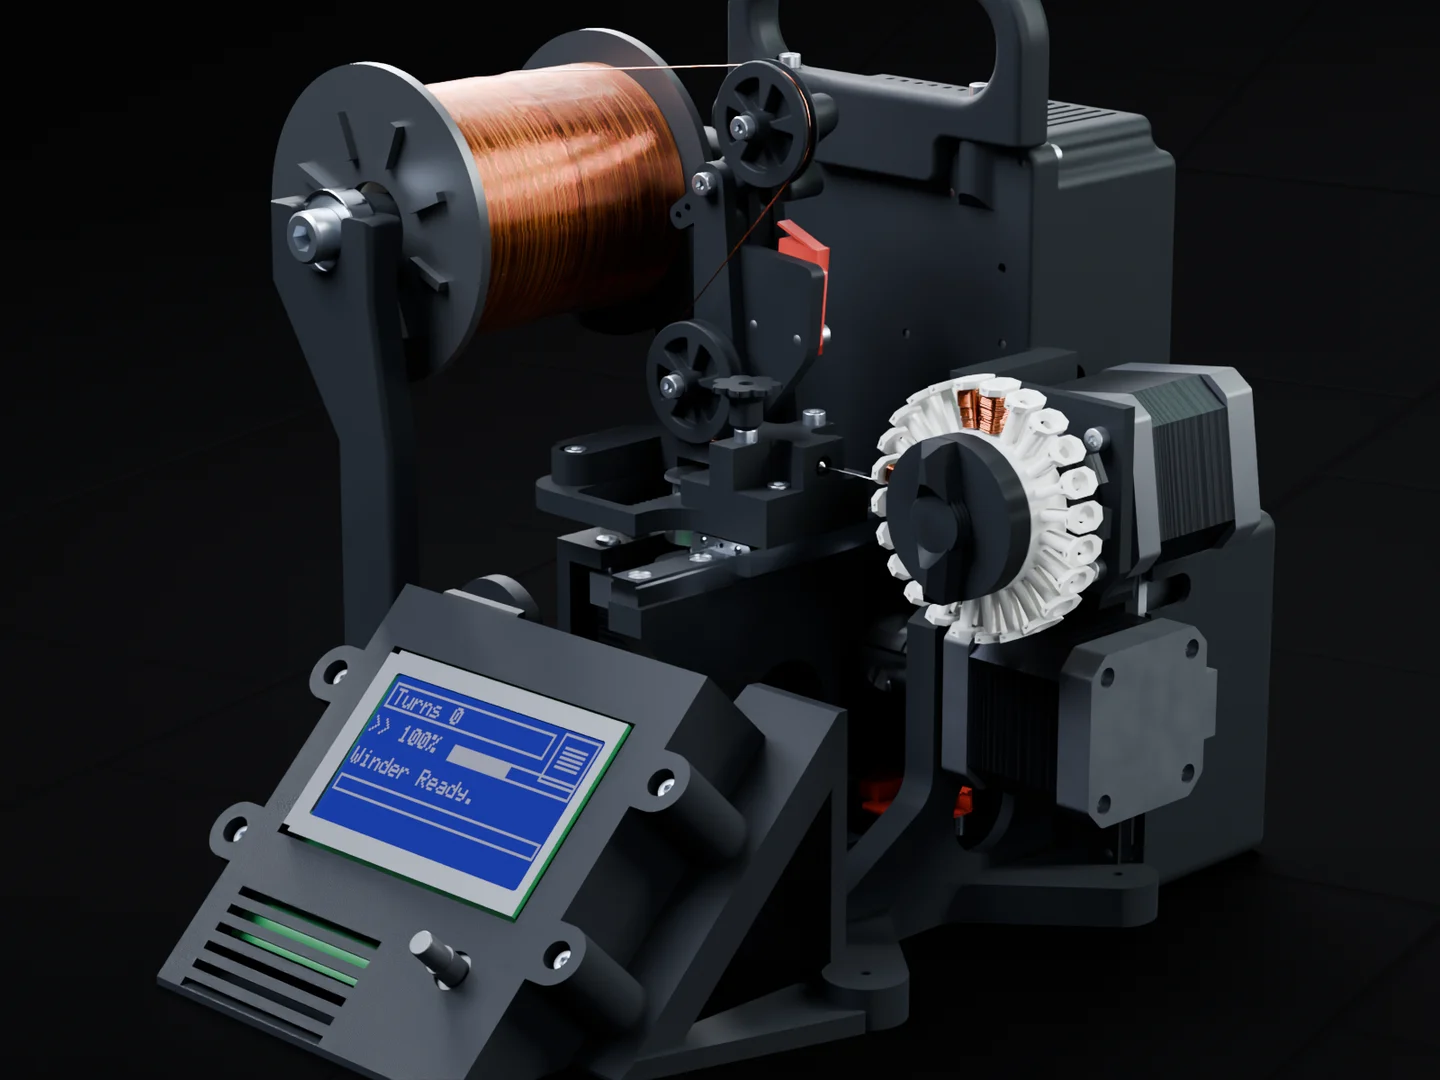
Станок для намотки катушек статоров при изготовлении бесщёточных двигателей. Программа намотки рассчитывается собственным генератором G-кода по параметрам двигателя: диаметру основания, числу зубьев, сечению провода. Большая часть деталей печатается на 3D-принтере, перевод нагруженных деталей в металл запланирован.

диаметр статораот 30 до 100 ммуправлениеG-код, собственный генератор программконтроллерRAMPS или Creality, прошивка Marlin

Открытый шестиосевой манипулятор грузоподъёмностью 0,5 кг для разработки, обучения и лёгких прикладных задач с нативной поддержкой ROS 2. Робот собран на компактных сервоприводах VBDrive от российской компании «Братья Вольт», работающих на протоколе Cyphal поверх шины CAN-FD. Робот оснащается Open Source софтом верхнего уровня.

оси6радиус рабочей зоны706 ммгрузоподъёмность0,5 кгмасса7,1 кгскорость осей2 рад/ссервоприводыVBDrive

Программы

Открытое программное обеспечение для роботов на ROS 2

Комплексы

Роботизированные системы под прикладную задачу

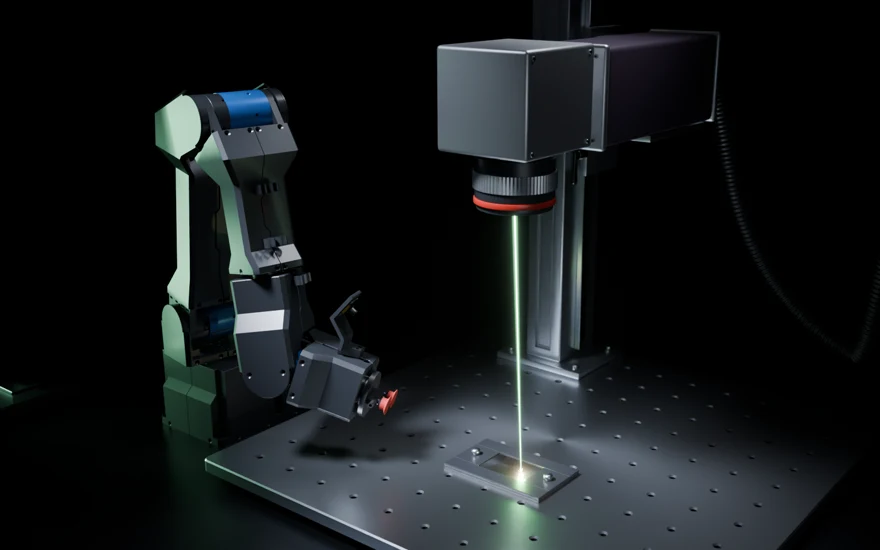
Поштучная маркировка табличек и мелких деталей по данным изделия, без ручной подготовки макетов и без оператора у станка.

Пример внедрения: шильдики 40×60×2 мм с паспортными данными насосов и шкафов управления на волоконном маркираторе.

  • заготовки 2–10 г
  • задания через веб-интерфейс
  • открытое ПО
лаборатории и теплицы

Фенотипирование растений

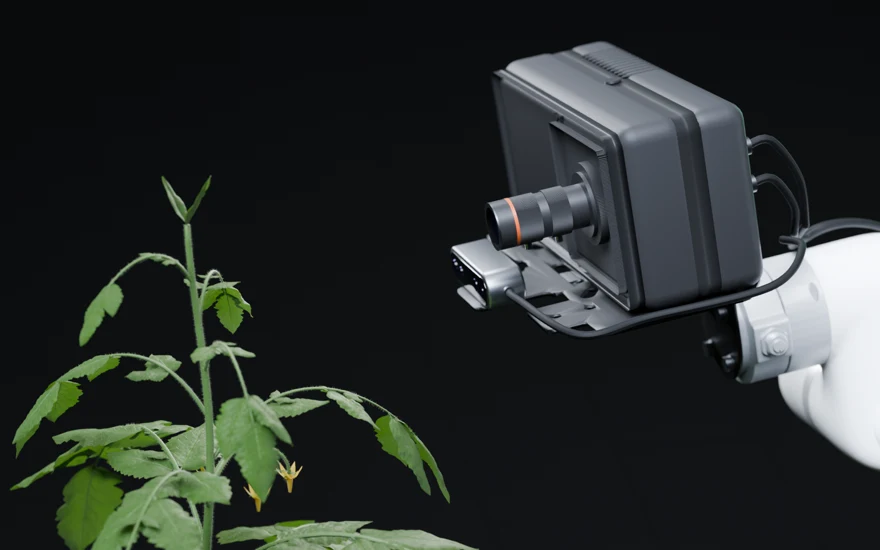
Трёхмерная и гиперспектральная съёмка растений для фенотипирования в селекционных и исследовательских опытах.

Пример внедрения: опытная эксплуатация в лаборатории Сити-фермерства Ставропольского ГАУ и испытания на рельсах в теплице агрохолдинга «ЭКО-культура».

  • гиперспектр 400–1000 нм
  • RGB-D и тепловой канал
  • съёмка по протоколу опыта

На заказ

НИОКР в области робототехники, автоматизации и ИТ

Комплексы под операцию

Разработка и внедрение роботизированных комплексов под операцию заказчика: манипулятор, захваты, оснастка, управляющая программа.

внедрение · захваты · ячейка

Программы для ROS 2

Деревья поведения, Zenoh, аппаратные интерфейсы ros2_control на C++, обратная разработка протоколов промышленных роботов. Шины CAN, RS485, Ethernet; протоколы CANopen, OpenCyphal, DDS, Modbus.

ros2_control · деревья поведения · Zenoh

Узлы роботов

Узлы, приводы и приспособления, рассчитанные на 3D-печать и мелкую серию.

CAD · прошивка · BoM

О компании

Команда, журнал разработки и репозитории

ООО «Робосборище» разрабатывает роботов, роботизированные комплексы и программы к ним для производства и лабораторий.

Исходный код и конструкторская документация собственных изделий и программ (CAD, прошивки, ведомости материалов) опубликованы на forge.robossembler.org.

Подписывайтесь на наши медиа-ресурсы:

май 2020
При поддержке Robonomics дан старт проекту Robossembler
ноябрь 2022
Победа в конкурсе Фонда Содействия. Основана компания
октябрь 2024
Разработан Robossembler Framework - ПО для поддержки жизненного цикла программ роботизированной сборки
декабрь 2025
Комплекс фенотипирования Phenobot сдан в опытную эксплуатацию в лаборатории СтГАУ.
сентябрь 2026
Разработан и испытан Минипулятор

Контакты

Пишите - мы всегда открыты к сотрудничеству.

Написать